作者:SeeZol 现场工程团队 · 2026年9月 · 阅读时间8分钟
2026年9月,在威海乳山山东鹏程马克斯工程机械公司的装配车间,我们将一台SeeZol SZ-EM02型抓料机力矩限制器安装到一台50吨液压抓斗机上。 该传感链共包含五个传感器:两个压力传感器安装在提升缸的进油管和回油管上,三个角度传感器则分别监测机身、动臂和斗杆。 本现场报告完整记录了整个流程——现场勘测、位置选定、安装、校准——并展示了出口设备必须配备的安全套件如何在装配阶段完成安装、校准,并转化为可复现的安装模板。

1. 客户与机器
山东彭城麦克斯工程机械有限公司 并非仅设有展厅的贸易办事处,而是从事整机制造的企业。 该公司于2023年进驻威海沿海的乳山,并于2024年动工建设占地349亩的制造基地——该项目投资14亿元,建筑面积达14.7万平方米,设有四个生产车间。 这是威海市首个工程机械整机生产基地。四座车间中有三座已投入生产。下线的产品中,出口量超过90%。
正是这一出口比例决定了此次改造的性质。交付给海外买家的机器必须随附一套买方能够实际核查的安全文件:校准证书、控制器实际运行的额定容量表,以及买方语言版本的操作手册。 这些材料均无法由售后服务部门补齐。它们要么在组装阶段就已安装并记录在案,要么就根本没有。
那周在生产线上运行的是一台50吨级液压抓料机——长臂、抓斗式,这种机型常用于废料场、钢铁厂和散货码头。它通常处于连续作业状态,而不是偶尔进行一次吊装。
2. 为什么抓斗机比起重机更难解决,作为LMI问题
卡车起重机是一个已经解决的问题。其额定起重能力图表是一个查表:吊臂长度 × 半径 → 最大载荷。操作员只需查阅图表,选择一种配置,剩下的就是执行了。
抓料机在以下三个方面有所不同:
- 它是按循环运行的,而不是按次运行的。 抓取、摆动、松开,循环往复。安全装置必须在每个循环中都保持激活状态,而不仅仅是在起升开始的那一瞬间。
- 额定载荷随半径的变化而连续变化。 操作员会刻意让抓斗在整个半径范围内来回移动,因此与起重机相比,该系统在接近极限位置的工作时间要长得多。
- 没人会为抓取操作制定提升方案。 起重机作业配有作业规程和指挥员。抓斗机则由一名操作员实时指挥作业。
监管机构将过载保护视为强制性设备,而非可选配置。该 ISO 10245 系列(起重机——载荷限制和指示装置),中国的 GB/T 12602, 和 EN 13000 对于移动式起重机而言,这些内容都描述的是同一件事:物料搬运机的载荷力矩指示器必须检测什么,以及它应如何响应。对于出口海外的设备,这些文件会随设备一同运出。

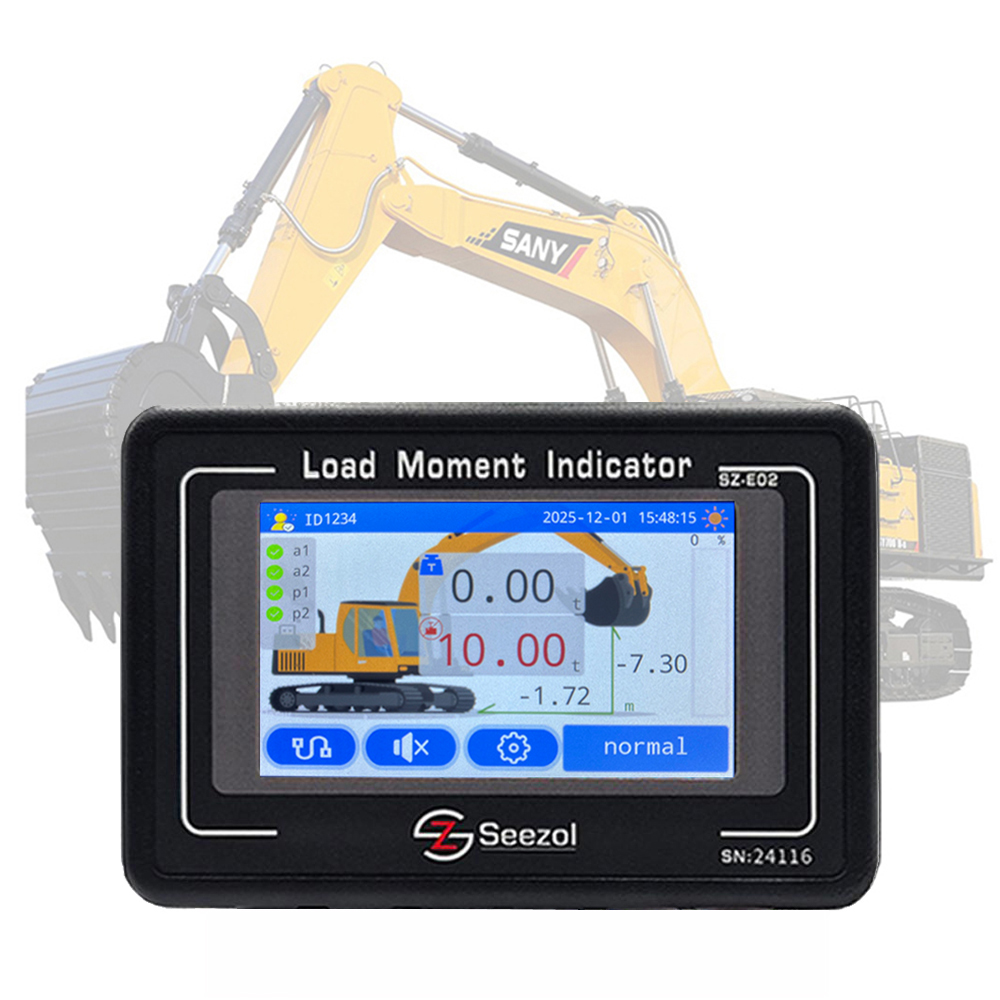
3. 我们安装的设备:SZ-EM02 抓料机力矩限制器
系统型号 SZ-EM02,SeeZol 的 液压抓料机力矩限制器. 同一套传感链还作为物料搬运称重系统提供:保护机器的硬件,正是用于计算货物费用的硬件。这种功能重叠是刻意为之的,它决定了我们如何规划该产品线。

| 工作电压 | 12–36 V 直流电 |
|---|---|
| 工作/存储温度 | −20 °C 至 +70 °C |
| 系统错误 | ±3% |
| 显示错误 | ±3% |
| 继电器触点容量 | 220 V 交流电 / 3 A |
| 防护等级 | IP65 |
| 显示值 | 载重、工作半径、高度 |
| 日志记录 | 超载记录、抓取循环实时称重、按客户和按班次分类的称重日志 |
传感器参数被列在一起,因为它们决定了整个链条的上限:
| 组件 | 型号 | 关键数据 / 安装 |
|---|---|---|
| 角度传感器(主体) | SZ-A01BD | 测量范围 ±10° 至 ±90°,分辨率 0.05°,绝对精度 0.1°,响应时间 0.02 秒,9–36 V 直流电,IP67 防护等级;焊接在上部结构上 |
| 角度传感器(吊臂) | SZ-A01BM | 同一测量平台;电流、电压、RS232 或 RS485 输出;焊接在吊臂侧面 |
| 角度传感器(摇杆) | SZ-A01AM | 同一测量平台;电流、电压、RS232 或 RS485 输出;焊接在电极杆一侧 |
| 液压压力传感器 ×2(供油管路 P1 / 回油管路 P2) | SZ-P201S (0–400 巴) | 4–20 mA 输出,满量程精度 0.5%,绝对精度 0.1 bar,12–30 V 直流,响应时间 0.02 s,防护等级 IP67;通过三通接头连接至升降缸测试口 |
| 数据采集与控制单元 | 安全监控主机 | CANopen总线、压力通道P1/P2、三个角度输入、继电器输出K1–K3、RS485、USB数据记录 |
有一个数值值得说明,因为报价单上往往会模糊这一数据。压力传感器的0.5% F.S.看起来远优于±3%的系统数值——事实确实如此。 传感器并不是薄弱环节。±3%这一数值贯穿了整个链条:压力、几何结构、算法、显示。在一台50吨的机器上,这相当于±1.5吨。

4. 抓料机力矩限制器的安装方法(按传感器逐个安装)
4.1 车身姿态传感器——安装在上部结构上的焊接支架


4.2 动臂和副臂角度传感器——三个角度传感器,三个段

SZ-A01BM 动臂传感器用于报告变向角。抓料机的动臂较长,且在极端半径附近的几何形状呈非线性——这正是为何不能跳过校准点的原因。
SZ-A01AM 动臂传感器用于报告动臂的屈伸角度。抓斗安装在动臂末端,因此动臂角度决定了抓斗与机器之间的水平距离——即其有效半径。机身、动臂和动臂末端的角度共同作用,使控制器能够确定抓斗在空间中的实际位置。 这三者均源自同一款 SZ-A01 测量平台;仅安装位置不同。
4.3 压力传感器 ×2 —— 一个安装在供液管路上,一个安装在回液管路上


这台50吨级的机器配备了两台SZ-P201S压力传感器:其中一台接入提升油缸的供油管路——作为提升力的主信号,映射至主机通道P1;另一台接入回油管路(P2),用于交叉校验和冗余。 同时采样这两路信号,才使控制器的估算值具备安全裕度。两者均遵循以下规则。SeeZol压力传感器出厂时配备标准化的¼英寸接口,这使得现场作业仅需将传感器的¼英寸端口与机器的液压端口连接即可。 具体连接方式取决于机器管路的连接方式,有三种记录在案的方法:在现有螺纹接头处安装三通;在卡箍或快速接头处安装法兰;或者直接拧入机器爆破(平衡)阀上的主测试端口。 具体采用哪种方法取决于设备本身,而非产品目录。
4.4 电缆布线——波纹导管,与机器自身的线路捆扎在一起


布线需遵循以下三条规则:全长使用波纹管;沿机器现有的液压通道和固定点铺设,以确保整洁且机械固定牢固;并在动臂运动导致软管拉伸的位置预留适当的余量,以免信号电缆被拉紧或断裂。

5. 调试

对机器进行布线是第一步。校准是使抓料机的力矩限制器能够做出判断的关键。
- 先从零开始。 当设备处于水平且静止状态时,控制器会建立其参考值。
- 然后分步加载。 已知的测试载荷分布在多个动臂半径范围内。三个测点是我们设定的最低要求;在抓斗作业中,几何关系在极限位置呈非线性,因此我们更倾向于设置五个测点。
- 最后,验证输出结果。 K1和K2负责发出警告;如果操作员继续操作,K3将切断危险动作。预警和事件中阻断是一项功能,但分为两个部分——其中一半根本算不上保护。
关于精度,明确说明如下:该机器的系统误差为±3%。其功能是过载警告和限值控制,而非贸易级计量。 如果抓斗重量将列入发票,则精度要求和校准间隔都会发生变化。这两者是不同的验收标准,具体需要哪一种应在选型阶段确定,而非交货之后。
6. 实地笔记:决定该系统明年是否仍会保持开启状态的三个因素
- 在选择任何东西之前,先测量一下螺纹。 压力取压尺寸的误差是整个链条中最代价高昂的错误,因为它会同时导致密封性和精度下降。参见4.3节。
- 转型时的松懈。 升起吊臂会拉伸液压管路。如果信号电缆随之被拉伸,那么断裂的往往就是信号电缆。这是现场作业中最常被忽略的一步。
- 相对于扫描体积的定向。 尽可能将传感器安装在内侧,以减少受到撞击的风险,然后逐一检查每种动臂姿态,确认无论是设备还是障碍物都不会刮擦传感器或电缆。
- 校准是一项计划,而不是一次活动。 在完成吊臂维修、液压系统检修或长途运输后,应重新校准零位;若实行多班制作业,还应增加年中检查。一旦失去操作员的信任,该系统就只是个亮着屏幕的装置——这与根本没有系统没什么两样。
7. 客户能获得什么
- 开始前发出警告,进行中中断。 这不是一个会发出蜂鸣声的设备,而是一个能够阻止危险动作的设备。
- 每个抓取周期的重量数据。 每次装载操作都会被记录在案,因此发票上的吨位与实际装载吨位相符;可从控制器导出按客户和按班次分类的记录。
- 随出口机器一同运输的文件。 校准证书、控制器当前运行的额定容量表以及操作人员所用语言版本的操作手册——所有这些在交接时都必须齐全。
- 一个可重复使用的软件包。 传感器位置、支架图纸和电缆长度在第二台和第三台设备上保持不变,因此第一台设备的工作量不会在每台设备上重复。
8. 这对彭城马克斯意味着什么
出口产量超过90%,意味着每台交付的机器都配备了相同的安全套件。首台设备的价值不在于它已安装完毕,而在于其传感器位置、支架图纸、电缆布线和校准记录已成为一套模板。此后,这便成为一个生产管理问题,而非工程问题。
这与我们之前针对该机器类所做的项目所走的道路是一样的: 黄海机械的300吨港口转运物料处理机. 那台设备的规模完全不同——吊臂枢轴距地面近10米,传感器点位于10米以上——但操作流程完全相同:现场勘测、结构评估、位置选定、安装、分步校准、验收。 一旦安装好LMI,下一步通常是安装称重系统和数据平台:从单点安全保护到整机数字化管理。
9. 现场常被问到的问题
一台50吨重的机器能在工厂室内进行校准吗?
是的。校准需要在多个半径范围内分步施加已知的测试载荷。该机器已在组装阶段完成校准,校准记录随机器文档一并提供。对于已投入使用的机器,则需要在生产过程中腾出时间进行校准。
抓料机(LMI)与载荷限制器是一样的吗?
不完全是这样。LMI会持续将测得的力矩与额定容量图表进行对比显示;而负载限制器则侧重于在设定的阈值处阻止危险运动。SeeZol的电流控制器将这两者结合在一起—— 这一比较 详细阐述了这一差异。
一台机器需要多少个传感器?
这取决于结构。这台50吨的设备配备了一整套传感器:三个角度传感器——机身传感器SZ-A01BD、 动臂SZ-A01BM和副臂SZ-A01AM——外加两个SZ-P201S压力传感器,一个安装在提升油缸的供油管路(通道P1)上,另一个安装在回油管路(P2)上,共计五个。 其他型号是否增减传感器,取决于动臂节段数量以及液压回路是否配备双测试口——这些由结构决定,而非吨位等级决定。
哪个部件会先坏?
传感器比控制器更容易出现故障。因此,在签约前,一个合理的问题是:备用角度传感器和压力传感器的交货周期和价格是多少。如果对方回答“我们查一下”,那就找下一家供应商吧。
它在低温或高湿度环境下能正常工作吗?
工作温度为−20 °C至+70 °C,警告和显示单元防护等级为IP65,传感器主体防护等级为IP67。鲁山是一个沿海基地,因此高湿度和盐雾是常态——请根据该环境条件核对防护等级,而非根据内陆车间的环境条件。
请将您的设备详细信息发送给我们,我们将在一个工作日内为您提供配置方案。
我们需要以下信息:设备型号、额定容量或抓斗重量、典型工作半径以及工作环境(废料场、钢厂、码头、冷库、沿海地区)。我们将据此提供传感器链、安装位置和校准方案——而不仅仅是型号。 联系我们 →