Una revisión de los principios, las distinciones, las relaciones y los campos de aplicación
[SeeZol Technology]
[CE, ISO, especialista en seguridad de grúas]
[sales@seezol.com]
Revisado: 4 de agosto de 2026
Aviso legal / Ámbito de aplicación: Este artículo es un análisis técnico destinado exclusivamente a fines educativos y de referencia. No constituye especificaciones de diseño de equipos, procedimientos operativos ni asesoramiento sobre el cumplimiento normativo. Todos los parámetros, umbrales y referencias normativas deben verificarse con los manuales del fabricante del equipo en cuestión y con la normativa local aplicable antes de tomar cualquier decisión de carácter técnico u operativo.
Resumen
Con la creciente complejidad de las obras de ingeniería modernas, el funcionamiento seguro de los equipos mecánicos a gran escala, como las grúas, se ha convertido en un elemento fundamental para garantizar el avance de los proyectos. Como dos dispositivos de protección de seguridad fundamentales para la maquinaria de grúas, la evolución tecnológica y la lógica de aplicación de LIndicadores de momento de carga (LMI) y Limitadores de carga afectan directamente a la seguridad operativa. Este artículo repasa los principios básicos de los indicadores de momento de carga y los limitadores de carga, ofrece un análisis en profundidad de las diferencias técnicas entre los dispositivos mecánicos y electrónicos, aclara las distinciones esenciales en sus conceptos, funciones y lógica de control, y explora sus relaciones de acoplamiento en condiciones de trabajo específicas, así como su estado actual de aplicación en ámbitos como la construcción y los puertos. Las investigaciones indican que comprender con precisión y aplicar de forma sinérgica estas dos tecnologías de limitación reviste una gran importancia para mejorar el nivel de seguridad intrínseca de los equipos.
Palabras clave: Indicador de momento de carga (LMI); limitador de carga; dispositivos de seguridad; principios de funcionamiento; revisión
Nomenclatura / Abreviaturas
| Símbolo / Término | Definición / Unidad |
| LMI | Indicador de momento de carga |
| W | Peso de la carga de elevación (t o kg) |
| r | Radio de trabajo / brazo de momento (m) |
| M_real | Momento de elevación real (kN·m o t·m) |
| Clasificación M | Momento de elevación nominal en el radio actual (kN·m o t·m) |
| θ | Ángulo de la pluma (°) |
| L | Longitud de la pluma (m) |
| n | Factor de pasaje del cable metálico (adimensional) |
| ISO 10245 | Serie ISO sobre dispositivos de limitación e indicación para grúas |
| GB/T 12602 | Norma china: Dispositivos de protección contra sobrecargas para grúas |
Introducción
En los sistemas industriales modernos, las grúas se utilizan ampliamente en ingeniería de la construcción, construcción de puentes, logística portuaria y el sector aeroespacial, donde realizan tareas críticas en la manipulación de materiales pesados. Sin embargo, las operaciones de elevación suelen caracterizarse por altos riesgos, cambios dinámicos y condiciones de trabajo complejas. De vez en cuando se producen accidentes catastróficos, como el vuelco de equipos y la rotura de plumas. De acuerdo con la normativa de seguridad pertinente —incluidas las normas ISO 10245 (Grúas: dispositivos limitadores e indicadores), GB/T 12602 (Dispositivos de protección contra sobrecargas para grúas), la norma EN 13000 (Grúas móviles), la norma ANSI/ASME B30.5 (Grúas móviles y sobre raíles), y la norma OSHA 29 CFR 1926, subparte CC (Grúas y torres de perforación en la construcción)—, la maquinaria de grúas debe estar equipada con dispositivos de protección de seguridad completos, entre los que los indicadores de momento de carga (LMI) y los limitadores de carga constituyen la última línea de defensa contra la sobrecarga del equipo.
Aunque ambos son dispositivos de seguridad diseñados para evitar la sobrecarga, a menudo existe una confusión conceptual en las aplicaciones prácticas de ingeniería y en la investigación académica que equipara los «indicadores de momento de carga» simplemente con los «limitadores de carga». De hecho, un indicador de momento de carga se centra en el producto de la fuerza y el brazo de momento, lo que implica la estabilidad y la resistencia estructural del equipo; mientras que un limitador de carga se centra exclusivamente en la magnitud de la fuerza gravitatoria de la carga. Con el desarrollo de la tecnología de sensores y los algoritmos de control inteligente, estos dos dispositivos han evolucionado desde las primeras estructuras puramente mecánicas hasta convertirse en sistemas electrónicos inteligentes de alta precisión.
El objetivo de este artículo es analizar de forma sistemática sus principios técnicos, diferencias funcionales y mecanismos sinérgicos mediante una revisión bibliográfica y un análisis de los principios, con el fin de proporcionar referencias teóricas para el diseño y el uso seguros de la maquinaria de grúas.
**Metodología:** Esta revisión adopta un marco de comparación estructurado que abarca cuatro dimensiones: (1) principio físico y evolución tecnológica, (2) lógica de control y alcance de las variables, (3) relación de acoplamiento en condiciones de trabajo variables, y (4) patrones de aplicación sobre el terreno. El análisis se basa en normas publicadas (ISO, GB, EN, ASME), bibliografía revisada por pares y observaciones de casos representativos. Los ejemplos cuantitativos utilizan parámetros ilustrativos para mayor claridad didáctica; los valores reales deberán ajustarse a los manuales específicos de los equipos y a la normativa local.
1. Principios y evolución tecnológica de los indicadores de momento de carga
La función principal de un indicador de momento de carga consiste en evitar el vuelco total o el fallo estructural de una grúa provocado por un momento de elevación que supere el valor nominal. Su implementación técnica ha evolucionado principalmente de los sistemas mecánicos a los electrónicos.
1.1 Principio de funcionamiento de los indicadores mecánicos de momento de carga
Los primeros indicadores mecánicos de momento de carga se basaban principalmente en estructuras puramente mecánicas, como palancas, resortes y contrapesos. Su principio de funcionamiento se basa en la ecuación de equilibrio de momentos. Cuando el momento de vuelco generado por la fuerza ejercida sobre la pluma de elevación supera el momento de equilibrio generado por la precarga del muelle o el contrapeso, el mecanismo mecánico se desplaza, lo que activa un interruptor de límite que corta la fuente de alimentación.
Los dispositivos mecánicos se caracterizan por sus estructuras sencillas, no requieren fuente de alimentación externa y cuentan con una gran capacidad para resistir las interferencias, lo que ha propiciado su uso generalizado en las primeras grúas de torre. Sin embargo, sus inconvenientes también son evidentes: baja precisión (muy afectada por el desgaste mecánico, la fatiga de los resortes y la fricción); funcionalidad única (incapaces de mostrar parámetros en tiempo real); y ajustes complejos, lo que dificulta su adaptación a operaciones complejas con múltiples condiciones de trabajo y factores de polipasteo. Por ello, se están retirando progresivamente de los equipos de elevación de alta gama.
1.2 Principio de funcionamiento de los indicadores electrónicos de momento de carga
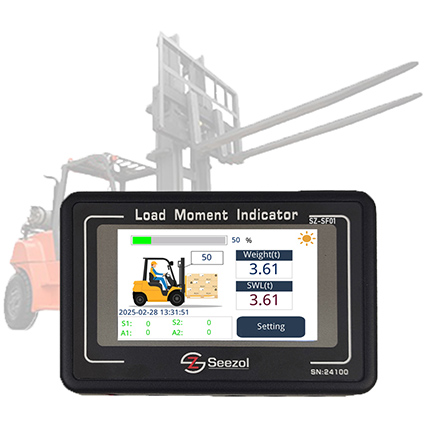
Los modernos indicadores electrónicos de momento de carga (LMI) son sistemas inteligentes que integran tecnología de sensores, tecnología de microprocesadores y tecnología de control automático. Su principio de funcionamiento consiste en utilizar sensores situados en la base de la pluma de elevación, los mecanismos de inclinación y los mecanismos de izado para recopilar en tiempo real parámetros como el peso de la carga, la longitud de la pluma, el radio de trabajo (ángulo de la pluma) y los factores de pasaje de los cables metálicos.
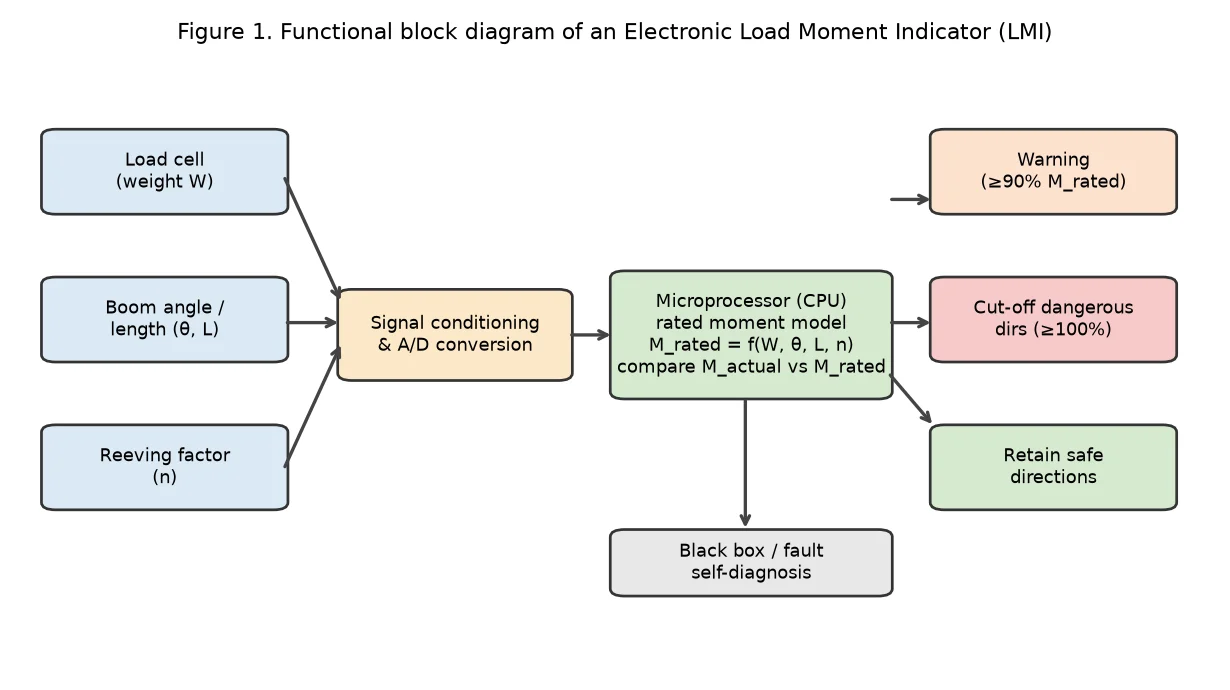
Figura 1. Diagrama de bloques funcional de un indicador electrónico de momento de carga (LMI).
La Unidad Central de Procesamiento (CPU) utiliza los datos recopilados y los modelos matemáticos preestablecidos para calcular en tiempo real el momento de elevación real en las condiciones de trabajo actuales, y lo compara con la curva característica del momento de elevación nominal almacenada en la memoria. Cuando el momento real alcanza el 90% del valor nominal, el sistema emite una advertencia; cuando alcanza el 100%, corta automáticamente los circuitos de control de las direcciones peligrosas (por ejemplo, elevación o descenso de la pluma), al tiempo que mantiene la capacidad de operar en direcciones seguras (por ejemplo, descenso de la carga o elevación de la pluma).
Los indicadores electrónicos de momento de carga se caracterizan por su alta precisión (los errores suelen mantenerse dentro de un margen de ±5%, según los requisitos de calibración de la norma ISO 10245), su amplia gama de funciones (están equipados con grabación de «caja negra» y autodiagnóstico de fallos) y su gran adaptabilidad. En los últimos años, con el desarrollo de la inteligencia artificial, algunos sistemas avanzados han incorporado la función de «aprendizaje y reproducción», que permite registrar las trayectorias de trabajo de operadores expertos para lograr un control optimizado del momento en tiempo real durante las operaciones automatizadas.
Tabla 1. Comparación entre los LMI mecánicos y los electrónicos
| Aspecto | LMI mecánica | LMI electrónico |
| Mecanismo fundamental | Palancas, resortes, contrapesos | Modelo de sensores + CPU + software |
| Requisitos de alimentación eléctrica | Ninguna (pasiva) | Se requiere alimentación externa de corriente continua |
| Precisión | Bajo (sensible al desgaste y a la fatiga) | Alto (±51 TP4T, valor típico) |
| Visualización en tiempo real | No | Sí (peso, radio, % de la potencia nominal) |
| Compatibilidad con múltiples condiciones | Deficiente (configuración fija) | Excelente (cambio dinámico de curva) |
| Caja negra / diagnóstico | No disponible | Característica estándar |
| Aplicaciones típicas | Grúas torre antiguas | Grúas móviles, de torre y de puerto modernas |
| Coste | Menor coste inicial | Más alto, pero en descenso |
Ejemplo resuelto — Cálculo del momento LMI:
Dado que: W = 8,0 t (medida mediante célula de carga), r = 12 m (radio de trabajo según el sensor de ángulo de la pluma), la capacidad nominal a r = 12 m es de 4,2 t (según la curva característica almacenada).
M_real = W × r = 8,0 × 12 = 96 t·m
M_nominal = 4,2 × 12 = 50,4 t·m
Relación = M_real / M_nominal = 96 / 50,4 ≈ 190%
Resultado: 190% > 100% → El sistema interrumpe inmediatamente los movimientos peligrosos. (Valores ilustrativos; las curvas nominales reales varían según el modelo de grúa.)
2. Principios y métodos de aplicación de los limitadores de carga
La función principal de un limitador de carga (también conocido como limitador de peso de carga) es impedir que las grúas levanten objetos que superen la carga nominal, evitando así la rotura de los cables metálicos, la sobrecarga del motor o la deformación plástica de la estructura.
2.1 Principio de funcionamiento de los limitadores de carga con galgas extensométricas
La tecnología de galgas extensométricas es, en la actualidad, el método de detección de peso más utilizado. Su componente principal es la galga extensométrica de resistencia, que suele pegarse sobre los componentes estructurales de la grúa que soportan carga (como pasadores y tirantes) o sobre cuerpos elásticos específicos para sensores. Según la ley de Hooke, dentro del rango elástico, la deformación del material es proporcional a la tensión. Cuando se eleva una carga pesada, el cuerpo elástico sufre una microdeformación, lo que provoca un cambio en el valor de la resistencia de la galga de deformación adherida. Un puente de Wheatstone convierte este cambio de resistencia en una señal de tensión, que a continuación se amplifica y se transforma mediante conversión analógico-digital, lo que permite al procesador calcular el peso real.
Este método se caracteriza por su alta precisión de medición, su rápida respuesta dinámica y su tamaño compacto, lo que hace que se utilice ampliamente en grúas aéreas, grúas pórtico y grúas torre. Sin embargo, su inconveniente es su sensibilidad a la temperatura, lo que requiere una compensación térmica, y la posición de instalación afecta significativamente a la precisión de la medición.
Ejemplo resuelto — Cálculo de la señal de salida de una galga extensométrica:
Dado: factor de calibración del sensor GF = 2,0; tensión de excitación V_ex = 10 V; deformación a escala completa ε_fs = 2000 με (microdeformación); salida del puente ΔV/V_ex = GF × ε / 4 (aproximación de cuarto de puente).
Con una carga de 80%: ε = 1600 με → ΔV = 10 × (2,0 × 1600 × 10⁻⁶ / 4) = 8,0 mV
Tras la ganancia del amplificador G = 500 → V_out = 4,0 V → El procesador asigna un valor de ponderación.
(A título ilustrativo; los circuitos reales pueden utilizar una configuración de puente completo para obtener una mejor linealidad.)
2.2 Otras tecnologías de limitadores de carga
Además de las galgas extensométricas, los métodos hidráulicos y capacitivos también son tecnologías habituales para la limitación de carga. Los dispositivos hidráulicos aprovechan la relación lineal entre la presión del aceite y la carga, deduciendo la carga mediante la detección de la presión del sistema hidráulico. Se utilizan a menudo en los circuitos de los estabilizadores o de los cilindros hidráulicos de las grúas móviles, y se caracterizan por su gran resistencia a las sobrecargas y su tolerancia a entornos adversos. Los dispositivos capacitivos miden el peso basándose en el principio de que los cambios en la distancia entre placas o en la constante dieléctrica provocan variaciones en la capacitancia. Son adecuados para mediciones sin contacto o en entornos especiales, pero su estabilidad ante fuertes interferencias electromagnéticas es ligeramente inferior a la de las galgas extensométricas.
Tabla 2. Comparación de tecnologías de limitadores de carga
| Tecnología | Principio | Exactitud | Ventajas | Contras | Aplicación típica |
| Extensómetro | Variación de la resistencia mediante la ley de Hooke (puente de Wheatstone) | ±0,5–11 TP4T | Alta precisión; respuesta rápida; tamaño compacto | Sensible a la temperatura; el montaje es fundamental | Grúas de torre, pórtico y aéreas |
| Hidráulico | La presión del aceite es proporcional a la carga (ley de Pascal) | ±2–3% | Robusto; resistente a las sobrecargas; sencillo | Menor precisión; riesgo de fugas de líquido | Estabilizadores/cilindros de grúas móviles |
| Capacitivo | Variación de la capacitancia en función de la distancia entre placas y el dieléctrico | ±1–2% | Posibilidad de uso sin contacto; limpio | Sensibilidad a las interferencias electromagnéticas; deriva | Grúas para entornos especiales o adversos |
3. Diferencias y relaciones entre los indicadores de momento de carga y los limitadores de carga
Aunque ambas tienen como objetivo la «protección contra la sobrecarga», existen diferencias fundamentales en su lógica de control y en sus escenarios de aplicación.
3.1 Distinciones fundamentales en cuanto a concepto y función
Un limitador de carga proporciona un control «puntual», centrándose exclusivamente en la magnitud gravitatoria de la propia carga. Independientemente de la posición de la pluma, siempre que el peso supere el valor nominal (por ejemplo, 105%), se activa la limitación. Protege principalmente la seguridad estructural del mecanismo de elevación (motores, cajas de cambios, cables metálicos) y de los componentes estructurales.
Un indicador de momento de carga proporciona un control de «superficie» o «volumen», centrándose en el producto de la gravedad de la carga y el brazo de momento. La capacidad nominal de elevación de una grúa varía en función del radio de trabajo (cuanto mayor es el radio, menor es la capacidad nominal de elevación). Un LMI debe tener en cuenta de forma integral múltiples variables, como el peso, la longitud de la pluma y el ángulo. Protege principalmente la estabilidad general de la máquina (prevención de vuelcos) y la resistencia a la flexión de la estructura de la pluma.
En resumen, un limitador de carga indica «si se puede levantar», mientras que un LMI indica «si se puede levantar en esta posición concreta».
Tabla 3. Diferencias fundamentales: LMI frente al limitador de carga
| Dimensión | Limitador de carga | Indicador de momento de carga (LMI) |
| Tipo de control | «Punto»: umbral único | «Superficie/volumen»: envolvente multivariable |
| Variable principal | Solo peso W | M = f(W, r, θ, L, n) |
| Qué protege | Resistencia del mecanismo de elevación (motor, cable, caja de cambios) | Estabilidad de la máquina (sistema antivuelco) + resistencia a la flexión de la pluma |
| Condición de activación | W > W_rated (constante) | M_real > M_nominal(r) (varía en función del radio) |
| Umbral típico | 105% de carga nominal | 100% de momento nominal (aviso a 90%) |
| Filosofía de seguridad | Protección a nivel de componente | Protección de la estabilidad a nivel del sistema |
| Analogía | «¿Pesa demasiado la caja?» | «¿Está la persona que sostiene la caja demasiado lejos?» |
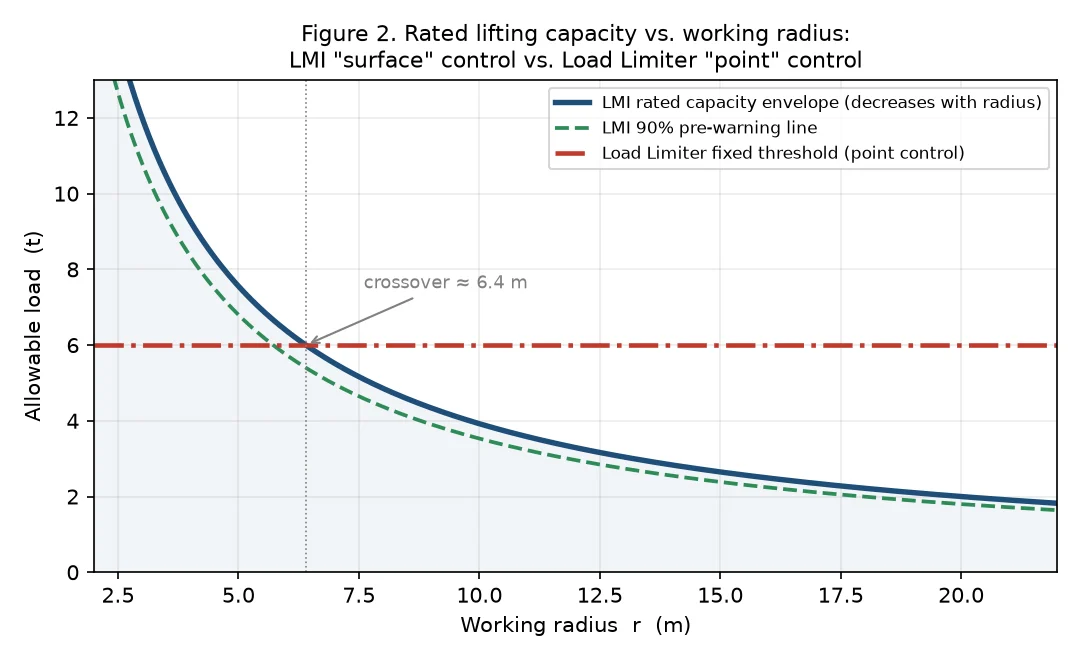
Figura 2. Capacidad nominal de elevación frente al radio de trabajo: envolvente del LMI frente al umbral fijo del limitador de carga. Por debajo del punto de cruce (~6,4 m), el limitador es el que prevalece; por encima de él, prevalece el LMI.
3.2 Relación de acoplamiento entre ambos
En la práctica, ambos no existen de forma aislada, sino que están relacionados y se complementan.
En primer lugar, el peso es la variable fundamental para el cálculo del momento. El algoritmo de un LMI debe incluir la señal de entrada procedente del sensor de carga. Si el limitador de carga falla o se producen desviaciones en los datos, los resultados de los cálculos del LMI serán inevitablemente incorrectos, lo que provocará un fallo de la protección.
En segundo lugar, en determinadas condiciones de trabajo, sus límites de control difieren. Por ejemplo, en el radio mínimo (longitud de pluma más corta), el factor limitante para una grúa suele ser la fuerza de tracción máxima del mecanismo de elevación (limitador de carga); mientras que en el radio máximo (longitud de pluma más larga), el factor limitante es la estabilidad antivuelco de toda la máquina (LMI).
Tabla 4. Dispositivo de protección predominante según el escenario operativo
| Escenario | Rango de radio | Dispositivo principal | Razón |
| Pluma corta / radio mínimo | r < ~6–8 m | Limitador de carga | Límites de capacidad > capacidad máxima de elevación; la resistencia de elevación es el cuello de botella |
| Funcionamiento a gama media | ~6–15 m | Ambos activos | Cualquiera de los dos puede activarse primero, dependiendo de la distribución de la carga. |
| Pluma larga / radio máximo | r > ~15 m | LMI | El margen de estabilidad se reduce; predomina el riesgo de vuelco |
| Condiciones de viento fuerte | Cualquier radio | LMI (mejorado) | El viento añade un momento de vuelco; el LMI tiene en cuenta los factores ambientales |
| Elevación dinámica (aceleración) | Cualquier radio | Ambos | Las cargas dinámicas aumentan tanto W como M efectivo |
Por lo tanto, los sistemas modernos y avanzados de control de seguridad suelen adoptar una estrategia de «doble protección»: el sistema supervisa simultáneamente tanto el peso como el momento y activa una parada si cualquiera de los dos parámetros supera el límite establecido, creando así una red integral de protección de seguridad.
4. Ámbitos de aplicación y análisis de casos
4.1 Ingeniería de obras y construcción de puentes
En el uso de grúas torre y grúas sobre orugas, los indicadores de momento de carga son fundamentales. Debido a la complejidad del entorno de la obra, existen interferencias dinámicas, como las cargas de viento y las fuerzas inerciales, y con frecuencia es necesario realizar operaciones de inclinación del brazo. Los indicadores electrónicos de momento de carga (LMI) pueden ajustar la curva de carga nominal en tiempo real en función de la longitud y el ángulo de la pluma, lo que evita que los operarios provoquen el vuelco de la grúa debido a errores de manejo en situaciones en las que la pluma se encuentra extendida. Por su parte, los limitadores de carga evitan la sobrecarga provocada por la elevación de materiales densos, como las barras de refuerzo y el hormigón.
Ejemplo ilustrativo — Proyecto de grúa torre en un rascacielos urbano:
Tipo de proyecto: Edificio residencial de gran altura (más de 40 plantas) | Equipo: Grúa de torre QTZ125 (capacidad máxima nominal: 8 t)
| Observación clave: Durante las operaciones de elevación de la cuchara de hormigón a r = 18 m, el LMI indicó un momento nominal de 87% (acercándose a la zona de alerta). El operador redujo el radio a 14 m, lo que disminuyó el ratio a 62%. Sin la información del LMI, el operador podría haber seguido extendiendo la pluma, con el riesgo de que la máquina volcara.
| Resultado: Cero incidentes de sobrecarga durante los 18 meses de duración del proyecto. (Los parámetros son orientativos; representan situaciones típicas de grúas torre urbanas según los informes del sector.)
4.2 Muelles portuarios y almacenes logísticos
En el funcionamiento de las grúas pórtico y las grúas de muelle, el ritmo operativo es rápido, con frecuentes movimientos de elevación y descenso de un punto a otro. En estos casos, el papel de los limitadores de carga es más destacado, ya que se utilizan para evitar que las benas o los contenedores superen los límites de peso. Por otra parte, dado que el radio de la pluma suele ser fijo o tiene un rango de variación limitado, la limitación de momentos sirve principalmente como protección auxiliar contra el deslizamiento o el vuelco del equipo en condiciones de viento fuerte.
Ejemplo ilustrativo — Grúa de muelle de una terminal de contenedores:
Equipo: Grúa de contenedores de barco a tierra | Operación: Ciclo de manipulación de contenedores (45 s de media por elevación)
| Observación clave: el limitador de carga se activó 23 veces en un mes, todas ellas debido a contenedores con exceso de peso (por encima del límite de 41 t TEU). No se registraron activaciones del LMI, ya que el funcionamiento con radio fijo mantiene el momento dentro de los límites de seguridad. Tras la instalación del sistema de doble protección: cero incidentes de corte del cable.
| Resultado: Demuestra que, en operaciones portuarias de radio fijo, el limitador de carga es el sistema de protección principal; el LMI actúa como monitor de estabilidad secundario. (Ilustración basada en datos típicos de funcionamiento de la terminal.)
4.3 Aplicaciones en campos específicos
En la instalación de parques eólicos y la construcción de centrales nucleares, el valor de los equipos es extremadamente elevado y los riesgos son inmensos. Las aplicaciones en estos ámbitos requieren no solo indicadores de momento de carga y limitadores de carga de alta precisión, sino también diseños de sistemas redundantes (doble CPU, doble sensor) y funciones de registro de datos (cajas negras) para el seguimiento y el análisis posteriores a un accidente.
Ejemplo ilustrativo — Buque para la instalación de palas de aerogeneradores marinos:
Entorno: Plataforma en mar abierto, oleaje intenso | Equipo: Grúa offshore para cargas pesadas
| Arquitectura de seguridad: LMI con doble CPU + sensores de carga redundantes + supervisión de la posición basada en GPS
| Requisito clave: Cálculo en tiempo real del momento con compensación del cabeceo, teniendo en cuenta el balanceo y el cabeceo del buque
| Cumplimiento de las normas: IEC 62786 (seguridad de las grúas en alta mar) + ISO 19901 (estructuras en alta mar)
| Resultado: El diseño redundante garantiza que un fallo en un único punto no inhabilite la protección. (Arquitectura ilustrativa basada en las mejores prácticas del sector eólico marino.)
5. Conclusión
Los indicadores de momento de carga y los limitadores de carga son los dos pilares fundamentales de la tecnología de seguridad de las grúas. Los indicadores de momento de carga se centran en la estabilidad general de la máquina y en el control del momento estructural, y cuentan con un acoplamiento variable multidimensional; los limitadores de carga se centran en el control del valor absoluto de la carga de elevación y cuentan con una supervisión de una sola variable. Aunque su principio de funcionamiento es diferente, se complementan funcionalmente entre sí, formando conjuntamente la barrera de protección de seguridad de las grúas.
Con el desarrollo del Internet de las cosas (IoT) y las tecnologías de big data, los futuros dispositivos de limitación de seguridad no se limitarán únicamente a la «limitación», sino que evolucionarán hacia la «predicción» y la «gestión». La evaluación en tiempo real del estado de los equipos y la alerta temprana de riesgos operativos mediante el análisis de datos en la nube constituirán una importante línea de investigación en este campo. En la práctica de la ingeniería, estos dos tipos de dispositivos deben configurarse de forma adecuada y calibrarse periódicamente, respetando estrictamente las características de los equipos y los entornos operativos (conforme a las normas ISO 10245, GB/T 12602 y la normativa nacional pertinente), para garantizar su sensibilidad y fiabilidad, protegiendo así de forma eficaz vidas y bienes.
Referencias
Nota: A continuación se incluyen normas internacionales y nacionales verificadas, así como una plantilla sugerida para las referencias bibliográficas. La información sobre las normas es exacta a la fecha de revisión.
| Ref. | ID / Fuente | Título / Descripción | Editorial / Lugar de celebración |
| [S1] | Serie ISO 10245 | Grúas — Dispositivos de limitación e indicación | Organización Internacional de Normalización |
| [S2] | GB/T 12602 | Dispositivos de protección contra sobrecargas para grúas | Administración de Normalización de China |
| [S3] | EN 13000 | Grúas — Grúas móviles | Comité Europeo de Normalización (CEN) |
| [S4] | ANSI/ASME B30.5 | Grúas móviles y grúas sobre ruedas | Sociedad Americana de Ingenieros Mecánicos |
| [S5] | OSHA 29 CFR 1926 Subparte CC | Grúas y torres de perforación en la construcción | Administración de Seguridad y Salud en el Trabajo de EE. UU. |
| [S6] | GB/T 28264 | Grúas — Sistemas de gestión de la supervisión de la seguridad | Administración de Normalización de China |
| [S7] | IEC 62786 | Grúas marítimas — Requisitos de seguridad | Comisión Electrotécnica Internacional |