关于原理、区别、关系及应用领域的综述
[SeeZol Technology]
[CE、ISO、起重机安全专家]
[sales@seezol.com]
修订日期:2026-08-04
免责声明/使用范围:本文是一篇技术综述,仅供教育和参考之用。本文不构成设备设计规范、操作规程或法律合规建议。在做出任何工程或操作决策之前,应参照具体设备制造商的手册和适用的当地法规,对所有参数、阈值及法规引用进行核对。
摘要
随着现代工程建设日益复杂,起重机等大型机械设备的安全运行已成为确保工程进度的重要因素。作为起重机机械的两项关键安全保护装置,L的载荷力矩指示器(LMI) 和 载荷限制器 直接影响作业安全。 本文回顾了载荷力矩指示器和载荷限制器的基本原理,深入分析了机械式与电子式装置之间的技术差异,阐明了它们在概念、功能和控制逻辑上的本质区别,并探讨了它们在特定工作条件下的耦合关系,以及在建筑和港口等领域的当前应用状况。 研究表明,准确理解并协同应用这两项限载技术,对于提升设备的固有安全水平具有重要意义。
关键词: 载荷力矩指示器(LMI);载荷限制器;安全装置;工作原理;综述
术语 / 缩写
| 符号 / 术语 | 定义 / 单位 |
| 力矩限制器 | 负载力矩指示器 |
| W | 起重载荷重量(吨或千克) |
| r | 工作半径/力臂(米) |
| M_actual | 实际起重力矩(kN·m 或 t·m) |
| M级 | 当前半径下的额定起重力矩(kN·m 或 t·m) |
| θ | 吊臂角度(°) |
| L | 吊臂长度(米) |
| n | 钢丝绳滑轮系数(无量纲) |
| ISO 10245 | 关于起重机限位/指示装置的ISO系列标准 |
| GB/T 12602 | 中国标准:起重机过载保护装置 |
介绍
在现代工业系统中,起重机广泛应用于建筑工程、桥梁建设、港口物流及航空航天等领域,承担着重型物料搬运的关键任务。然而,起重作业通常具有高风险、动态变化和作业条件复杂的特点。设备倾覆和吊臂断裂等重大事故时有发生。 根据相关安全法规——包括 ISO 10245(起重机——限位和指示装置)、GB/T 12602(起重机过载保护装置)、 EN 13000(移动式起重机)、ANSI/ASME B30.5(移动式和机车式起重机)、 以及OSHA 29 CFR 1926 CC分部(建筑中的起重机和吊车)——起重机必须配备全面的安全保护装置,其中载荷力矩指示器(LMI)和载荷限制器是防止设备过载的最后一道防线。
尽管两者都是旨在防止过载的安全装置,但在实际工程应用和学术研究中,人们往往存在一种认知误区,即将“载荷力矩指示器”简单地等同于“载荷限制器”。 事实上,载荷力矩指示器关注的是力与力臂的乘积,涉及设备的稳定性和结构强度;而载荷限制器则仅关注载荷重力的大小。 随着传感器技术和智能控制算法的发展,这两种装置已从早期的纯机械结构演变为高精度的电子智能系统。
本文旨在通过文献综述和原理分析,系统梳理起重机械的技术原理、功能差异及协同作用机制,为起重机械的安全设计和使用提供理论依据。
**方法论:**本综述采用了一个结构化比较框架,涵盖四个维度:(1)物理原理与技术演进;(2)控制逻辑与变量范围;(3)不同工况下的耦合关系;以及(4)现场应用模式。 分析依据已发布的标准(ISO、GB、EN、ASME)、经同行评审的文献以及具有代表性的案例观察结果。定量示例采用说明性参数以增强教学清晰度;实际数值应遵循具体设备手册和当地法规。
1. 载荷力矩指示器的原理与技术演变
载荷力矩指示器的作用核心在于防止因起吊力矩超过额定值而导致起重机整体倾覆或结构失效。其技术实现方式已从机械系统主要演变为电子系统。
1.1 机械载荷力矩指示器的原理
早期的机械式载荷力矩指示器主要依赖于杠杆、弹簧和配重等纯机械结构。其工作原理基于力矩平衡方程。 当吊臂所受的力产生的倾覆力矩超过弹簧预紧力或配重产生的平衡力矩时,机械机构就会发生位移,从而触发限位开关切断电源。
机械装置结构简单、无需外部电源且抗干扰能力强,因此在早期的塔式起重机中得到了广泛应用。 然而,其缺点也显而易见:精度较低(极易受机械磨损、弹簧疲劳和摩擦的影响);功能单一(无法显示实时参数);且调整过程复杂,难以适应具有多种工作条件和滑车倍数的复杂作业。 因此,在高端起重设备中,这类装置正逐渐被淘汰。
1.2 电子负载力矩指示器的工作原理
现代电子载荷力矩指示器(LMI)是集传感器技术、微处理器技术和自动控制技术于一体的智能系统。 其工作原理是利用安装在起重臂底端、变幅机构和提升机构上的传感器,实时采集载荷重量、起重臂长度、工作半径(起重臂角度)以及钢丝绳绕绳系数等参数。
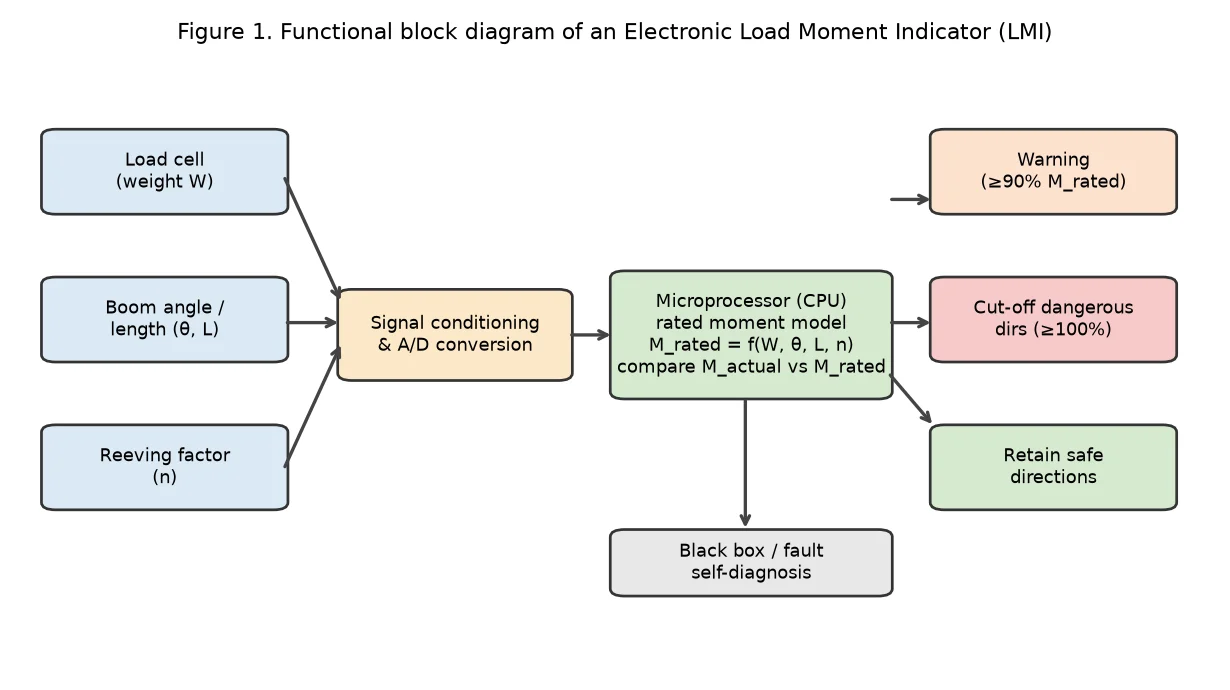
图1. 电子负载力矩指示器(LMI)的功能框图。
中央处理器(CPU)利用采集到的数据和预设的数学模型,实时计算当前工作条件下的实际起升力矩,并将其与存储在内存中的额定起升力矩特性曲线进行比较。当实际力矩达到额定值的90%时,系统发出警告; 当实际力矩达到额定值的100%时,系统将自动切断危险方向(如提升、下降动臂)的控制电路,同时保留安全方向(如下放货物、升起动臂)的操作能力。
电子负载力矩指示器具有高精度(误差通常控制在±5%以内,符合ISO 10245校准要求)、功能丰富(配备黑匣子记录和故障自诊断功能)以及适应性强等特点。 近年来,随着人工智能的发展,一些先进的系统引入了“示教与回放”功能,该功能可记录熟练操作员的操作轨迹,从而在自动化操作过程中实现实时优化的力矩控制。
表1. 机械式与电子式LMI的比较
| 方面 | 机械类劳动力市场信息 | 电子劳动力市场信息 |
| 核心机制 | 杠杆、弹簧、配重 | 传感器 + CPU + 软件模型 |
| 电源要求 | 无(被动) | 需要外部直流电源 |
| 精度 | 低(易磨损/易疲劳) | 高(典型值±5%) |
| 实时显示 | 没有 | 是(重量、半径、额定值的%) |
| 多条件支持 | 差(固定设置) | 优秀(动态曲线切换) |
| 黑匣子 / 诊断 | 暂无 | 标准功能 |
| 典型应用 | 老式塔式起重机 | 现代移动式/塔式/港口起重机 |
| 成本 | 初期成本较低 | 较高但呈下降趋势 |
例题解析 — LMI 力矩计算:
已知:W = 8.0 t(由称重传感器测得),r = 12 m(根据动臂角度传感器测得的工作半径),在 r = 12 m 时的额定起重能力为 4.2 t(根据存储的特性曲线)。
M_actual = W × r = 8,0 × 12 = 96 t·m
M_rated = 4.2 × 12 = 50.4 吨·米
比率 = 实际质量 / 标称质量 = 96 / 50.4 ≈ 190%
结果:190% > 100% → 系统会立即切断危险方向的电源。(示例数值;实际额定曲线因起重机型号而异。)
2. 限载器的原理与实施方法
限载装置(也称为载荷限制器)的主要功能是防止起重机吊起超过额定载荷的物体,从而避免钢丝绳断裂、电机烧毁或结构发生塑性变形。
2.1 应变片式限载器的原理
应变片技术是目前应用最广泛的称重检测方法。其核心部件是电阻式应变片,通常贴附在起重机的承重结构部件(如销轴和拉杆)或专用传感器弹性体上。 根据胡克定律,在弹性范围内,材料的应变与应力成正比。当提升重物时,弹性体发生微变形,导致粘贴其上的应变片电阻值发生变化。 惠斯通电桥将这种电阻变化转换为电压信号,该信号经放大并经过模数转换后,处理器即可据此计算出实际重量。
该方法具有测量精度高、动态响应快、结构紧凑等特点,因此被广泛应用于悬臂式、门式和塔式起重机。然而,其缺点是受温度影响较大,需要进行温度补偿,且安装位置会显著影响测量精度。
例题解析 — 应变片输出值计算:
已知:应变片量程系数 GF = 2.0,激励电压 V_ex = 10 V,满量程应变 ε_fs = 2000 με(微应变),电桥输出 ΔV/V_ex = GF × ε / 4(四分之一电桥近似)。
在 80% 负载下:ε = 1600 με → ΔV = 10 × (2.0 × 1600×10⁻⁶ / 4) = 8.0 mV
经过放大器增益 G = 500 后 → V_out = 4.0 V → 处理器将其映射为权重值。
(仅供示意;实际电路可能采用全桥结构以获得更好的线性度。)
2.2 其他载荷限制器技术
除了应变片外,液压和电容式方法也是常见的载荷限制技术。液压装置利用油压与载荷之间的线性关系,通过检测液压系统压力来推算载荷。它们常用于移动式起重机的支腿或液压缸回路中,具有很强的抗过载能力和耐恶劣环境的能力。 电容式装置基于极板间距或介电常数的变化会导致电容值变化的原理来测量重量。它们适用于非接触式测量或特殊环境,但在强电磁干扰下的稳定性略逊于应变片。
表 2. 载荷限制器技术的比较
| 技术 | 原则 | 准确性 | 优点 | 缺点 | 典型应用 |
| 应变片 | 基于胡克定律的电阻变化(惠斯通电桥) | ±0.5–1% | 高精度;响应迅速;结构紧凑 | 对温度敏感;安装要求严格 | 塔式/门式/桥式起重机 |
| 液压 | 油压 ∝ 负载(帕斯卡定律) | ±2–3% | 健壮;能承受过载;简单 | 精度较低;存在液体泄漏的风险 | 移动式起重机支腿/液压缸 |
| 电容式 | 极板间距/介质引起的电容变化 | ±1–2% | 可非接触式操作;清洁 | 电磁干扰(EMI)敏感度;漂移 | 特殊/恶劣环境用起重机 |
3. 载荷力矩指示器与载荷限制器之间的区别与关系
尽管两者都旨在实现“防过载”,但在控制逻辑和应用场景方面存在根本性的差异。
3.1 概念与功能上的根本区别
负载限制器提供“点”控制,仅针对负载本身的重力大小。 无论动臂处于何种位置,只要重量超过额定值(例如 105%),限载装置就会触发。其主要作用是保障起重机构(电机、减速器、钢丝绳)和结构部件的强度安全。
载荷力矩指示器提供“表面”或“体积”控制,重点考虑载荷重力与力臂的乘积。起重机的额定起重能力随工作半径的变化而变化(半径越大,额定起重能力越小)。 载荷力矩指示器(LMI)必须综合考虑重量、动臂长度和角度等多项变量。其主要作用是保障设备的整体稳定性(防倾覆)以及动臂结构的抗弯强度。
简而言之,载荷限制器回答的是“能否提升”,而LMI则回答的是“是否能在该特定位置进行提升”。
表 3. 核心区别:LMI 与负载限制器
| 维度 | 负载限制器 | 负载力矩指示器 (LMI) |
| 控制类型 | “点”——单一阈值 | “表面/体积”——多变量包络线 |
| 主要变量 | 仅重量 W | M = f(W, r, θ, L, n) |
| 保护对象 | 起升机构强度(电机、钢丝绳、减速机) | 机器稳定性(防倾覆)+ 动臂抗弯强度 |
| 触发条件 | W > W_rated(常数) | M_actual > M_rated(r)(随半径变化) |
| 典型阈值 | 额定负载的105% | 额定转矩的100%(达到90%时发出警告) |
| 安全理念 | 元器件级保护 | 系统级稳定性保护 |
| 类比 | “这个箱子太重了吗?” | “拿着箱子的人站得太远了吗?” |
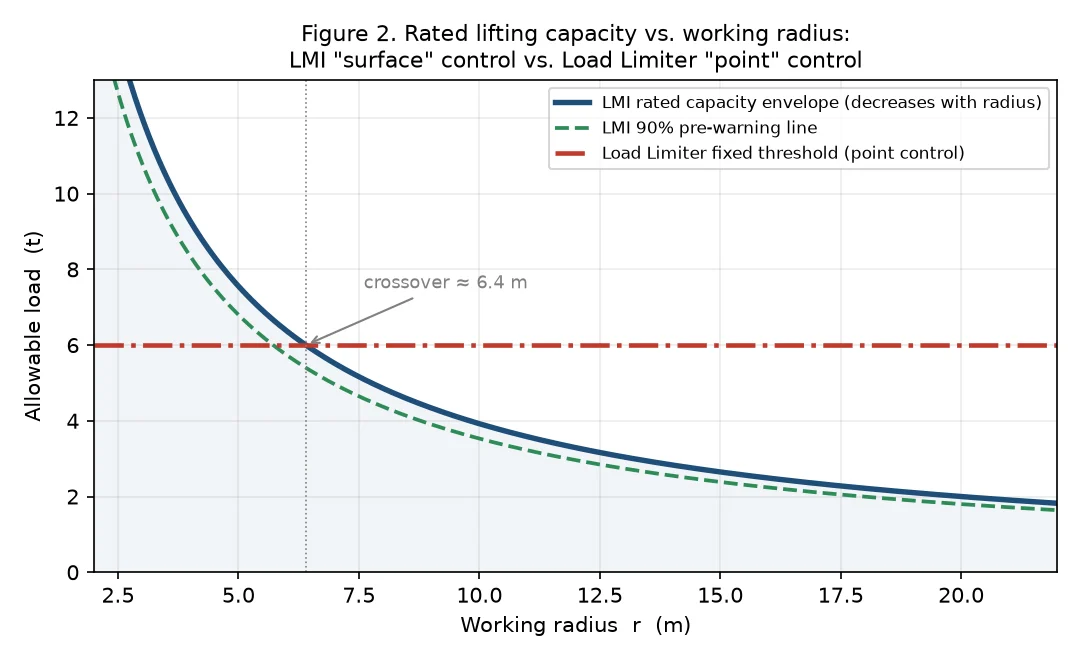
图2. 额定起重能力与工作半径的关系:LMI包络线与负载限制器固定阈值。在交叉点以下(约6.4米),由限制器控制;在交叉点以上,由LMI控制。
3.2 两者之间的耦合关系
在实际操作中,这两者并非孤立存在,而是相互关联、相辅相成的。
首先,载荷是计算力矩的基础变量。限载装置(LMI)的算法必须包含来自载荷传感器的输入信号。如果限载装置发生故障或数据出现漂移,限载装置的计算结果必然会出错,从而导致保护失效。
其次,在特定的工作条件下,它们的控制边界各不相同。 例如,在最小半径(最短动臂长度)下,起重机的限制因素通常是起升机构的最大拉力(负载限制器);而在最大半径(最长动臂长度)下,限制因素则是整机的防倾覆稳定性(LMI)。
表4. 按运行场景划分的主要保护装置
| 场景 | 半径范围 | 主导设备 | 原因 |
| 短臂 / 最小转弯半径 | r < ~6–8 米 | 负载限制器 | 容量包络线 > 起重机最大起重能力;起重能力是瓶颈 |
| 中程操作 | ~6–15 米 | 两者均处于活动状态 | 根据载荷分布情况,二者中任何一种都可能首先触发 |
| 长吊臂 / 最大作业半径 | r > ~15 米 | 力矩限制器 | 稳定性裕度缩小;倾覆风险成为主要因素 |
| 大风天气 | 任意半径 | LMI(增强版) | 风会产生倾覆力矩;LMI 考虑了环境因素 |
| 动态提升(加速) | 任意半径 | 两者 | 动态载荷会同时增加 W 和有效 M |
因此,现代先进的安全控制系统通常采用“双重保护”策略:系统同时监测重量和力矩,一旦任一参数超出标准,即触发停机,从而构建起一个全面的安全保护网络。
4. 应用领域与案例分析
4.1 土木工程与桥梁建设
在塔式起重机和履带式起重机的应用中,载荷力矩指示器至关重要。由于施工现场环境复杂,存在风载荷和惯性力等动态干扰,且经常需要进行变幅作业。 电子式载荷力矩指示器可根据动臂长度和角度实时调整额定载荷曲线,防止操作员在长动臂工况下因操作失误导致起重机倾覆。同时,载荷限制器可防止因吊运钢筋和混凝土等密度较大的材料而导致的过载。
示例——城市高层塔式起重机项目:
项目类型:住宅高层建筑(40层以上) | 设备:QTZ125型塔式起重机(额定最大起重能力8吨)
| 关键观察:在r = 18 m处进行混凝土斗提升作业时,LMI显示额定力矩为87%(接近警告区)。 操作员将半径缩小至14米,使力矩降至62%。若非LMI的警示,操作员可能会继续伸展动臂,从而面临翻车风险。
| 成果:在为期18个月的项目期间,未发生任何过载事故。(参数仅供说明;根据行业报告,这些参数代表了典型的城市塔式起重机工况。)
4.2 港口码头与物流仓储
在门式起重机和岸桥的作业中,作业节奏快,经常进行点对点的起吊和下降。此时,限重装置的作用更为突出,用于防止抓斗或集装箱超过重量限制。 同时,由于吊臂半径通常是固定的或变化范围有限,力矩限制功能主要作为辅助保护措施,防止设备在强风条件下发生滑移或倾覆。
示例——集装箱码头岸边起重机:
设备:船岸集装箱起重机 | 作业:集装箱装卸循环(平均每次起吊45秒)
| 关键观察:一个月内载荷限制器触发23次,均由超载集装箱(超过41吨TEU限值)引起。未记录任何LMI触发事件,因为固定半径操作使力矩始终保持在安全范围内。安装双重保护系统后:未发生任何钢丝绳剪断事故。
| 结果:表明在固定半径港口作业中,负载限制器是主要保护装置;LMI 则作为辅助稳定性监测装置。(基于典型码头运行数据的示意图。)
4.3 特殊领域的应用
在风力发电设施安装和核电站建设中,设备价值极高,风险也极其巨大。这些领域的应用不仅需要高精度的载荷力矩指示器和载荷限制器,还需采用冗余系统设计(双CPU、双传感器)以及数据记录功能(黑匣子),以便在事故发生后进行追溯和分析。
示例——海上风力发电机叶片安装船:
环境:公海平台,海况剧烈 | 设备:重型海上起重机
| 安全架构:双CPU LMI + 冗余载荷传感器 + 基于GPS的位置监测
| 关键要求:考虑船舶横摇/纵摇的实时垂荡补偿力矩计算
| 符合标准:IEC 62786(海上起重机安全)+ ISO 19901(海上结构)
| 结果:冗余设计可确保单点故障不会导致保护功能失效。(基于海上风电行业最佳实践的示意性架构。)
5. 结论
载荷力矩指示器和载荷限制器是起重机安全技术的两大基石。 载荷力矩指示器侧重于整机稳定性和结构力矩控制,具有多维可变耦合的特点;载荷限制器侧重于起升载荷的绝对值控制,具有单变量监测的特点。虽然两者的工作原理不同,但在功能上相互补充,共同构成了起重机的安全防护屏障。
随着物联网(IoT)和大数据技术的发展,未来的安全限位装置将不再局限于单纯的“限位”,而是朝着“预测”和“管理”的方向发展。通过云数据分析对设备健康状态进行实时评估,并对运行风险进行预警,将成为该领域的一个重要研究方向。 在工程实践中,应严格依据设备特性和运行环境(参照 ISO 10245、GB/T 12602 及相关国家法规),合理配置这两类装置并定期进行校准,以确保其灵敏度和可靠性,从而有效保障生命和财产安全。
参考文献
注:以下内容包括经过核实的国际/国家标准以及推荐的文献模板。标准条目信息以修订日期为准。
| 参见。 | ID / 来源 | 标题 / 描述 | 出版商 / 举办地 |
| [S1] | ISO 10245 系列 | 起重机——限位和指示装置 | 国际标准化组织 |
| [S2] | GB/T 12602 | 起重机过载保护装置 | 中国国家标准化管理委员会 |
| [S3] | EN 13000 | 起重机 — 移动式起重机 | 欧洲标准化委员会(CEN) |
| [S4] | ANSI/ASME B30.5 | 移动式和机车起重机 | 美国机械工程师学会 |
| [S5] | OSHA 29 CFR 1926 CC 子部分 | 建筑中的起重机和吊车 | 美国职业安全与健康管理局 |
| [S6] | GB/T 28264 | 起重机——安全监控管理系统 | 中国国家标准化管理委员会 |
| [S7] | IEC 62786 | 海上起重机——安全要求 | 国际电工委员会 |